자동차 구조 설계의 새로운 방향, Phantom VEO로 본 수중·공기역학적 구조 연구
미국 플로리다대학교(University of Florida) FASt Lab은 Phantom VEO 고속카메라를 활용해 적응형 구조체(Adaptive Structures)의 변형과 진동을 분석했습니다.
이번 콘텐츠에서는 해당 연구의 실험 과정과 자동차 구조 설계 및 공기역학 분야의 활용 가능성을 살펴보겠습니다.
📌 콘텐츠 3줄 요약
🔸 Phantom VEO 440 고속카메라를 이용해 적응형 구조체의 변형·진동 데이터를 Stereo DIC로 계측
🔸 수중 로봇 ‘Nebula’를 통해 어류의 유연한 추진 메커니즘을 모델링
🔸 이러한 계측 기법은 자동차 구조의 충돌·진동·에어로다이내믹 설계로 확장 가능
Research Goals :: Adaptive Structure(적응형 구조체) 동적 특성 시각화
연구 목표
구동, 센싱, 처리, 제어 기능을 구조체의 동적 거동에 내재화하여, 적응형 구조체를 만든다.
이 연구를 진행한 플로리다대학교 FASt(Fluids and Adaptive Structures) Lab은 ‘구조물 자체가 사고하고 반응하는 Adaptive Structure’를 팬텀 고속카메라를 이용해 DIC 기반 시각화 실험을 수행하고 있습니다.
Adaptive Structure(적응형 구조체)는 외부 환경 조건 변화에 따라 자신의 물리적 특성과 성능을 스스로 변화시키도록 설계된 고도화된 시스템입니다. 이러한 높은 유연성 덕분에, 적응형 구조체는 자연을 모방한 로봇(nature-mimicking robots)이나 스스로 계산하고 형태를 바꿔 성능을 최적화할 수 있는 지능형 기계 시스템 등 다양한 응용 분야에서 활용되고 있습니다.
실험 구성
Phantom VEO 440 고속카메라 2대(Stereo DIC 구성) + Nebula의 운동을 250~500fps 속도로 촬영
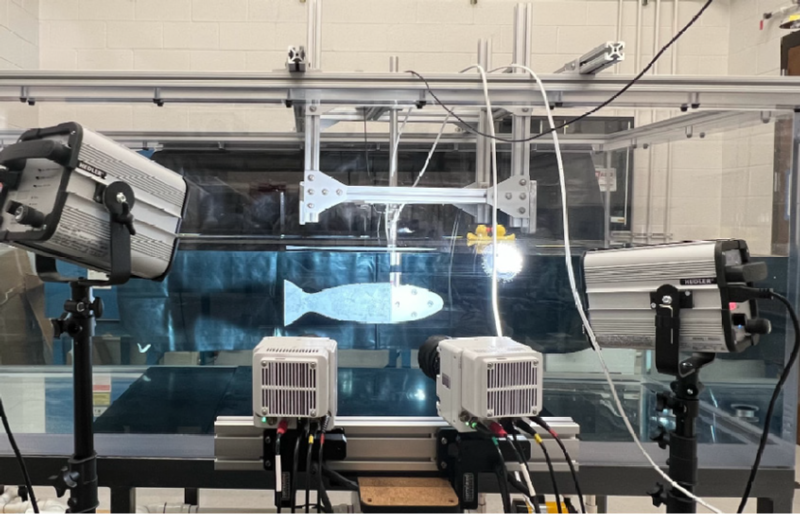
Stereo DIC experiment setup
| 실험 조건 | 세부 정보 |
|---|---|
| 실험체 | 수중 로봇 Nebula |
| 촬영 장비 | ✅ Phantom VEO 440 × 2 (Stereo DIC 구성) |
| 해상도 | 1920 × 1080 |
| 속도 | 250–500 fps |
| 입력 신호 | 0–8kV, 0–20Hz |
| 분석 항목 | 변형률, 주파수 응답, 비선형 동역학 |
연구팀은 물고기의 유연한 추진 메커니즘에서 영감을 받아 HASEL(전기활성 인공근육)을 기반으로 한 수중 로봇 Nebula를 개발했습니다. Nebula는 3D 프린팅된 고무 스켈레톤에 양쪽 HASEL 액추에이터를 부착하고, 외부를 실리콘으로 감싸 하나의 유체 추진체로 만들었는데요,
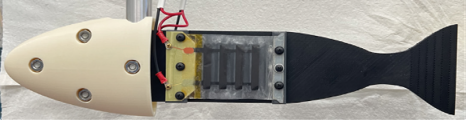
HASEL actuator mounted to the Nebula skeleton
이 로봇을 관찰하기 위해 Phantom VEO 440 고속카메라 2대를 Stereo DIC 구성으로 설치하여 250~500fps 속도로 변형과 진동을 실시간 기록했습니다.
Result :: 결과 및 적용 가능성
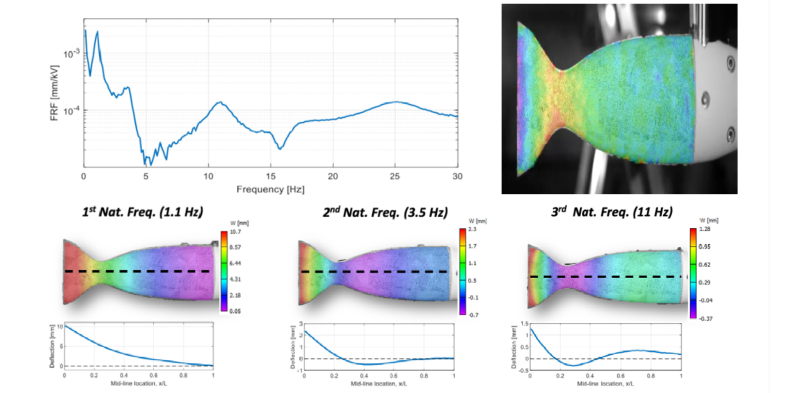 |
Mid-line location shifting depending on the applied voltage
팬텀 고속카메라를 통해 연구한 결과, 연구팀은 Nebula의 적응형 구조체의 비선형 거동(Nonlinear Dynamics)과 자연 진동수(Natural Frequency)별 응답 특성을 정량화할 수 있었습니다.
또한 Embodied Intelligence(내재 지능 구조) 실험에서는 Mechanical Neural Network(MNN) 구조체를 설계하여 진동과 변형 데이터로 실제 ‘계산’을 수행하는 시스템을 구현했습니다. 이 결과는 공기역학적 구조 설계 모델(aerodynamic vehicle design)의 유연한 거동 예측과 제어 알고리즘 개발로도 확장될 수 있음을 보여주었습니다.
Insight :: 자동차 산업에 주는 시사점
“Characterizing the dynamics of adaptive structures to support models for underwater and aerodynamic vehicle design.”
– 수중 및 공기역학적 차량 설계 모델을 위한 적응형 구조체의 동적 거동 분석 –
FASt Lab의 연구는 수중 로봇을 대상으로 진행되었지만, 연구 목표에서도 알 수 있듯 핵심은 “구조체의 동적 반응을 정밀하게 계측하고 모델링하는 것”입니다. 이는 자동차 충돌시험, 진동 해석, 공기역학적 구조 평가와 유사한 물리 기반을 공유합니다.
자동차 차체는 충돌 시 복합적인 비선형 변형을 보이며, 주행 중에는 유동 압력과 진동이 결합되어 복잡한 동역학적 반응을 나타냅니다. Phantom 고속카메라와 Stereo DIC 기술은 이러한 실제 거동을 프레임 단위로 시각화하여 구조 설계 정확도를 높이는 장비로 활용될 수 있습니다.
활용 장비 :: 팬텀 고속카메라 VEO 440
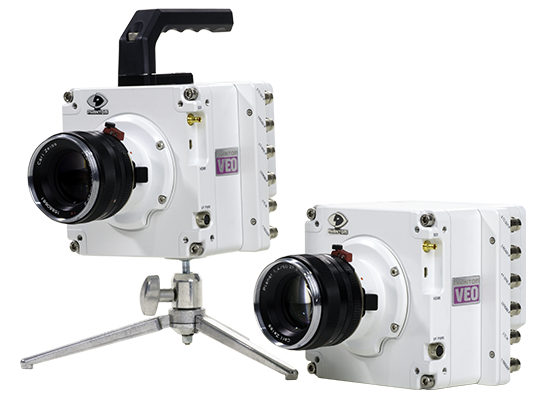 |
이번 연구에 사용된 팬텀 고속카메라는 VEO 시리즈인 VEO 440입니다. VEO 시리즈는 이미 많은 자동차 산업에서 활용되었으며 그중 VEO 640은 이미 테슬라 사이버트럭 충돌시험에서도 사용되었습니다.
VEO 440은 Stereo DIC(3D 디지털 영상 상관법) 실험에 특히 적합합니다. 우수한 이미지 품질과 높은 감도를 유지하면서 고프레임 속도로 촬영할 수 있기 때문입니다. 특히 DIC에 필요한 시간적·공간적 해상도를 충분히 확보하여 시료 표면의 스페클 무늬 변형을 정확하게 포착하고 추적할 수 있습니다.
